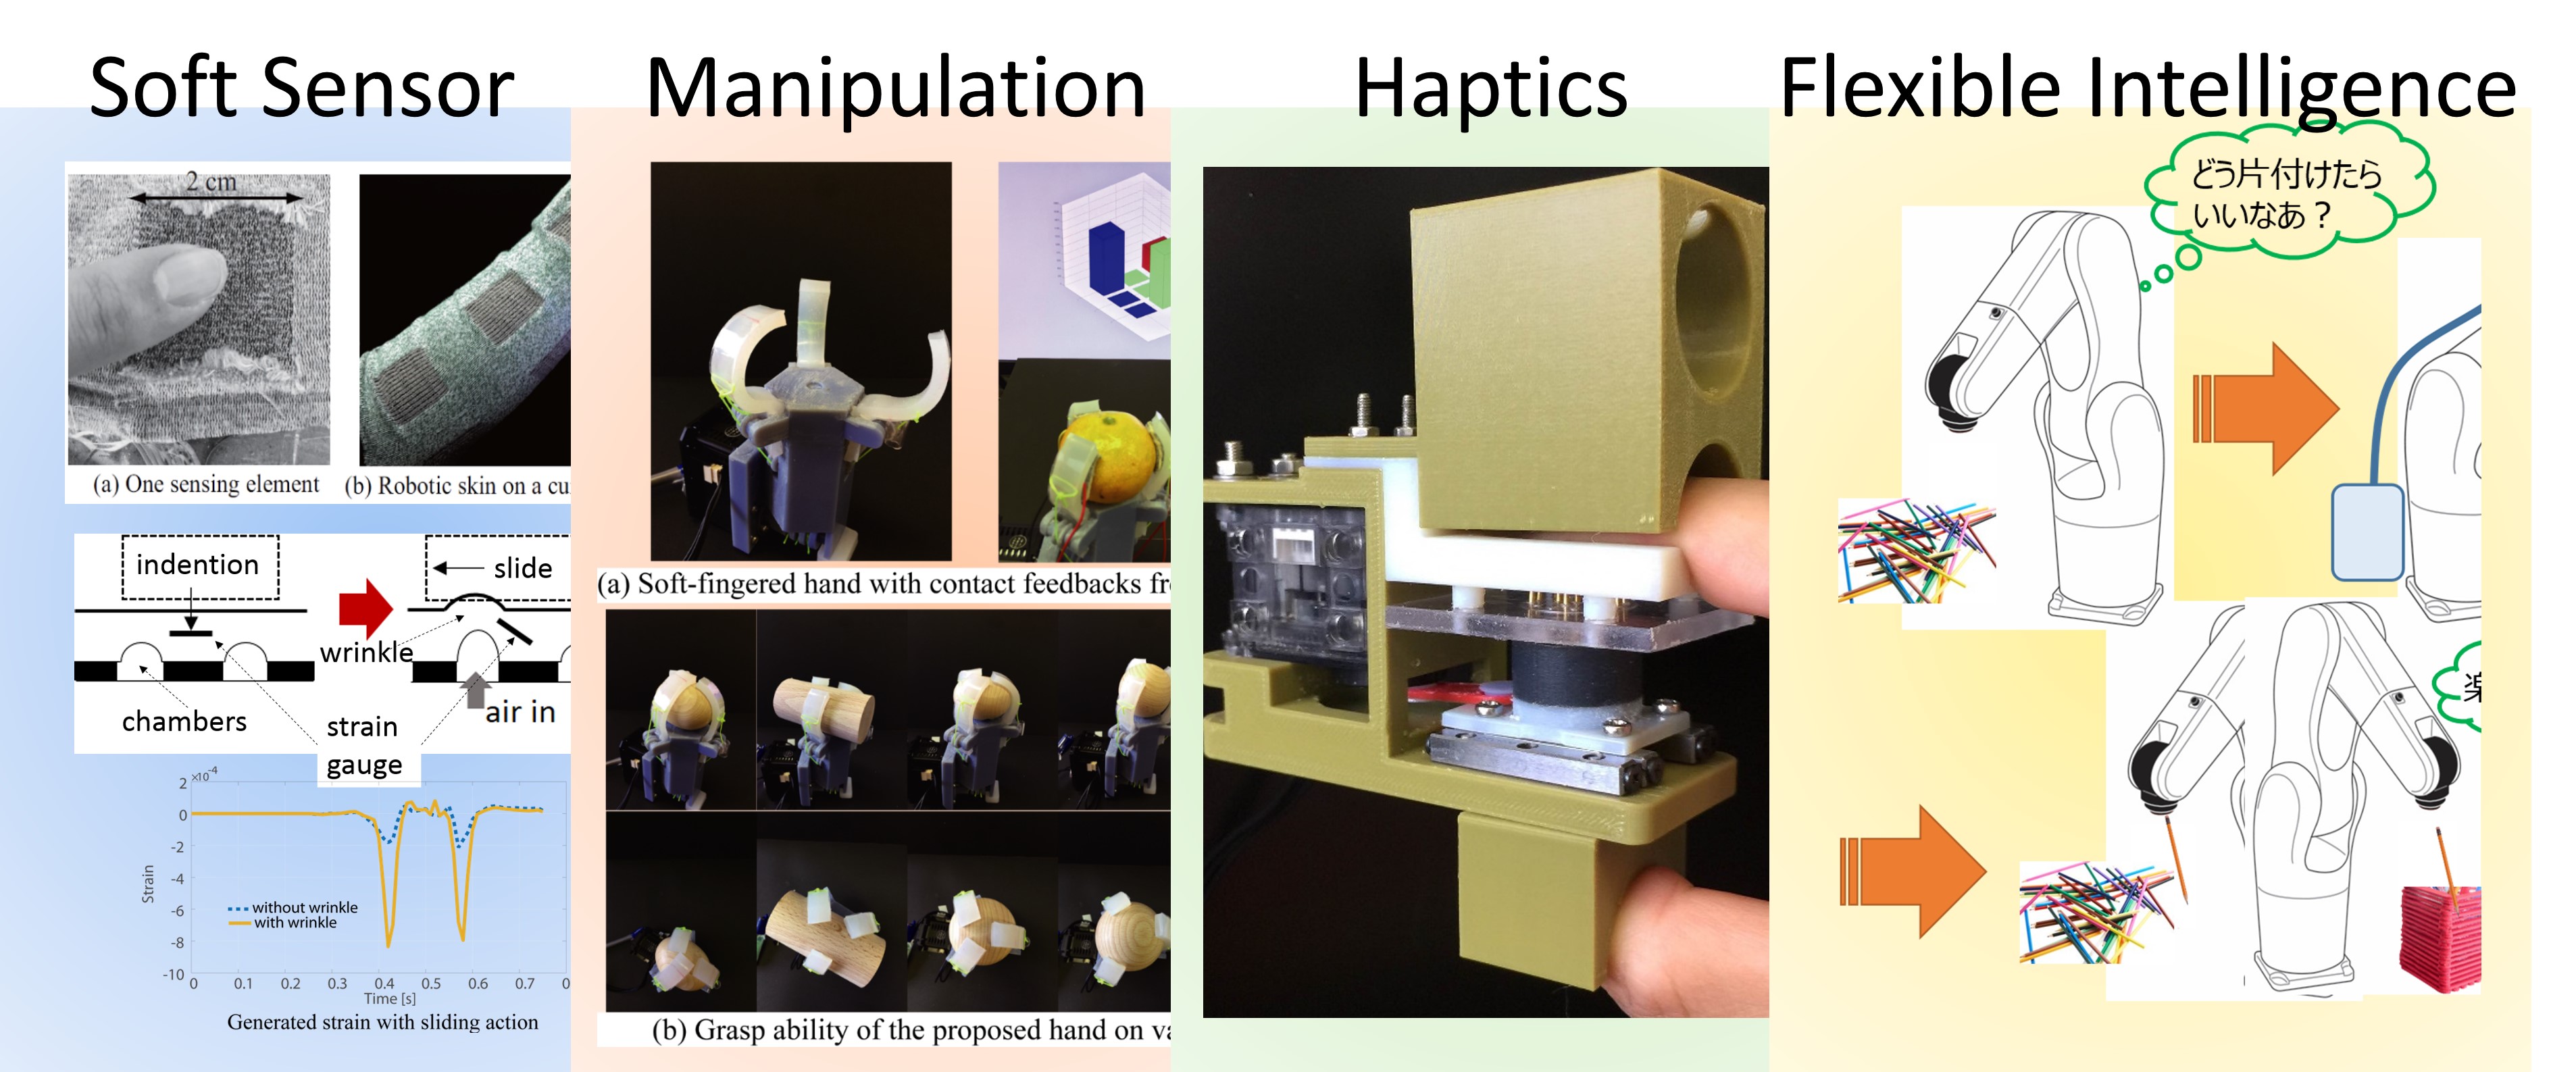
材料の柔らかさを活かした次世代ロボットの開発
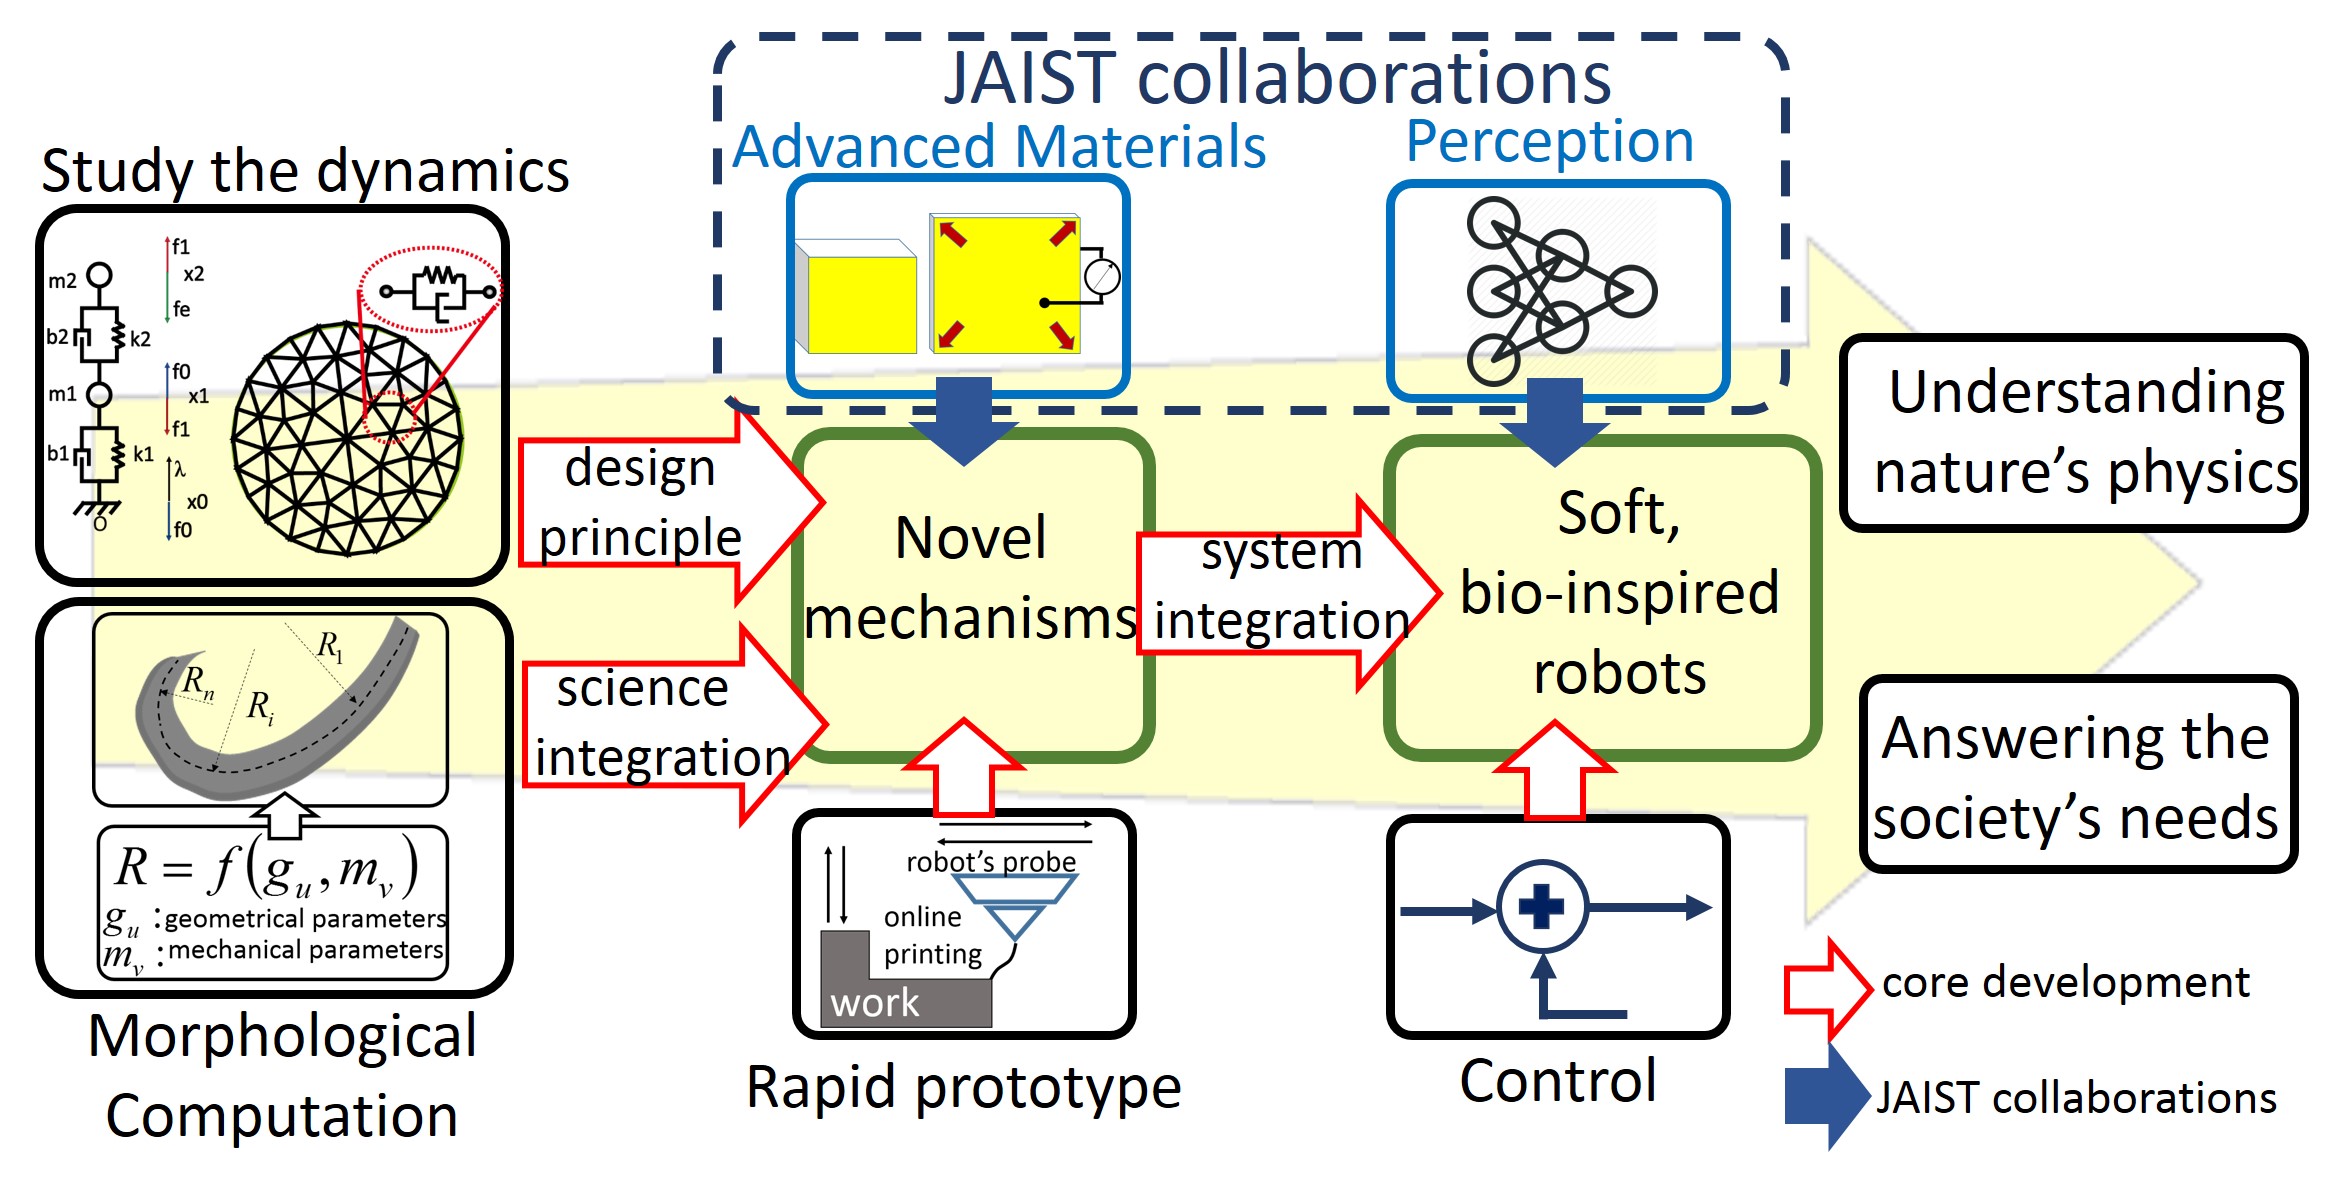
自然界のすべての現象には、何らかの形で必ずダイナミクスが関与している。このダイナミクスを理解できれば、その現象を生じさせるために、メカニズムがどのように進化してきたかを理解することが可能になります。また、そのメカニズムを ロボットの駆動装置または感覚装置に応用することで、新しい 機構を創出できると考えられる。
配属される学生へのメッセージ
自然の物事と現象を解明することにより、柔軟物を積極的に利用した新機能のある機構を開発する本研究室は、分析力や実践力を求め、機能材料の力を借りた技術課題を解決する想像力を重視するのですが、特定の分野・知識を問わずにものづくりに興味を持つや学生を歓迎します。
NEWS & TOPICS
- 02017年6月14日: 2017年IEEE International Conference on Intelligent Robots and Systems (IROS2017)に提出した「Grasping by Wrapping: Mechanical Design and Evaluation」ワークショップの提案が採択された(2017.04.22)
- 2017年5月1日: 2017年IEEE International Conference on Intelligent Robots and Systems (IROS2017)の「Morphological Design in Haptic Sensation, Interaction and Display」ワークショップの提案が採択された(2017.04.22)
- 2017年5月22日:オムロン社が運営します立石科学技術振興財団に布地センサに関する研究助成(A)が採択された(2017.4.1)
- 2017年4月1日:ロボットに関する世界最大国際会議「2017年IEEEロボティクス・オートメーション国際会議(ICRA2017)」に論文(2件)が採択された